同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
下肢外骨骼康复机器人柔顺交互控制关键技术
-
¥98.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
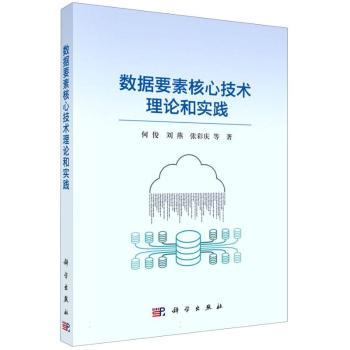
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
|
|
图书信息
|
|
|
|
车载双足机器人直立平衡的踝关节仿生控制研究
|
| ISBN: | 9787576815429 |
定价: | ¥78.00 |
| 作者: | 尹凯阳著 |
出版社: | 吉林大学出版社 |
| 出版时间: | 2023年03月 |
开本: | 24cm |
| 页数: | 171页 |
装祯: | 平装 |
中图法: | TP242.6 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
2
|
泰安展厅库
|
2026-10-27
|
|
其它供货商库存合计
|
334
|
|
2026-10-26
|
图书简介 | | 本书采用“理论、仿真、试验”相结合的思路,以车载双足机器人为研究对象,对车载双足机器人运动控制中的重要问题——踝关节直立平衡控制方法进行了深入研究。主要将人体神经肌肉控制机制应用于车载双足机器人的直立平衡控制,提高实际直立平衡控制性能的仿生控制研究,具有重要的理论意义和较大的工程应用价值。 |
|