同类推荐
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
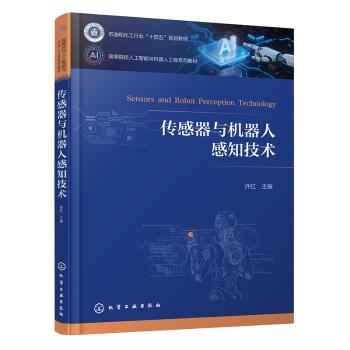
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
旋转式起重机器人智能控制与应用
|
| ISBN: | 9787030793300 |
定价: | ¥136.00 |
| 作者: | 孙宁[等]著 |
出版社: | 科学出版社 |
| 出版时间: | 2024年09月 |
开本: | 24cm |
| 页数: | 247页 |
装祯: | 平装 |
中图法: | TP242.2 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
410
|
|
2026-10-23
|
图书简介 | | 本书从实际需求出发,分别以塔式、桅杆式与双桅杆式起重机器人为研究对象,深入分析了旋转式起重机器人的共性问题与实际操作中的各种不利因素,提出了一系列轨迹规划与智能控制方法,并给出完整的理论分析与实验结果,同时实现准确吊运与快速消摆,解放人力,提高效率,推进传统装备智能化发展。 |
|