同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
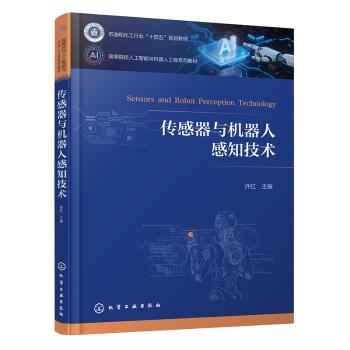
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
并联机构拓扑符号组综合方法
|
| ISBN: | 9787559118707 |
定价: | ¥75.00 |
| 作者: | 王莹,路懿编著 |
出版社: | 辽宁科学技术出版社 |
| 出版时间: | 2021年07月 |
开本: | 26cm |
| 页数: | 200页 |
中图法: | TP242 |
印次: | 2024.06重印 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
3
|
|
2026-08-06
|
图书简介 | | 本书通过特征字符串、连接子串及数组等符号组方法对关联杆组、拓扑胚图和数宇拓扑图进行描述与综合,提出一种新的并联机器人机构拓扑结构综合方法。 |
|