同类推荐
-
-
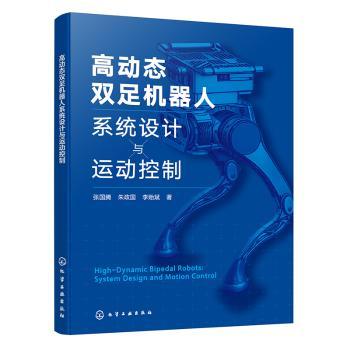
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
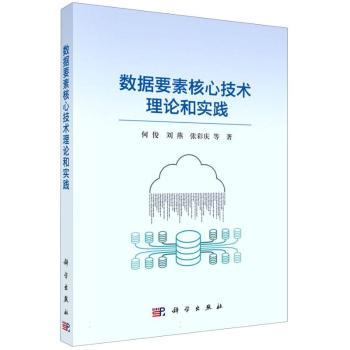
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
中国公共数据开发利用报告(2026)
-
¥128.00
|
|
图书信息
|
|
|
|
多机器人协同优化与ROS 2实践
|
| ISBN: | 9787312056840 |
定价: | ¥56.00 |
| 作者: | 刘庆山,赵妍编著 |
出版社: | 中国科学技术大学出版社 |
| 出版时间: | 2023年06月 |
开本: | 26cm |
| 页数: | 226页 |
中图法: | TP242 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
3
|
库区6
|
2026-10-26
|
|
其它供货商库存合计
|
320
|
|
2026-10-10
|
图书简介 | | 本书主要从优化的角度设计多机器人协同算法,并通过ROS 2实现Python 3程序代码。 本书分别从理论分析、算法仿真和实物验证三个方面对非线性优化与多机器人协同进行理论介绍和实践演示。内容由浅入深,注重理论与实践相结合,既有理论方面的系统性介绍,又有结合ROS 2和Python 3代码的工程实践。期望能在多机器人协同优化的理论和实践研究中起到抛砖引玉的作用。 |
|