同类推荐
-
-
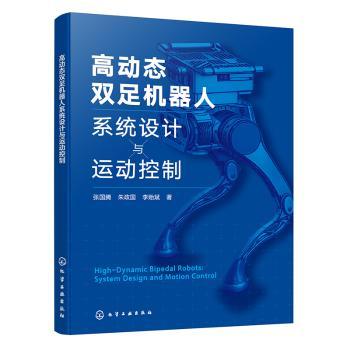
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
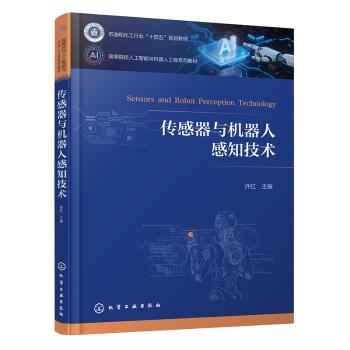
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
Error compensation for industrial robots
|
| ISBN: | 9787030740182 |
定价: | ¥169.00 |
| 作者: | Wenhe Liao[等著] |
出版社: | 科学出版社 |
| 出版时间: | 2022年01月 |
开本: | 24cm |
| 页数: | 231页 |
装祯: | 平装 |
中图法: | TP242.2 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
5
|
库区7/样本7
|
2026-10-11
|
|
其它供货商库存合计
|
223
|
|
2026-10-09
|
图书简介 | | 本书详细地介绍了工业机器人精度补偿的基础理论和关键技术,主要内容包括:机器人运动学模型建立方法和机器人定位误差分析,机器人运动学模型标定方法,机器人非运动学标定方法,机器人最优采样点规划方法等,并进一步阐述了飞机装配自动制孔系统中工业机器人精度补偿技术的应用方法,以验证该技术的有效性。 |
|