同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
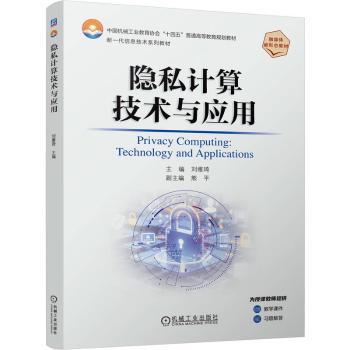
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
自抗扰控制设计与理论分析
|
| ISBN: | 9787030600196 |
定价: | ¥120.00 |
| 作者: | 赵志良著 |
出版社: | 科学出版社 |
| 出版时间: | 2019年02月 |
开本: | 24cm |
| 页数: | 238页 |
装祯: | 平装 |
| 中图法: | TP273 |
印次: | 2022.09重印 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
208
|
|
2026-09-25
|
图书简介 | | 本书将系统展示自抗扰控制的提出背景,设计理念,参数化方法,收敛性分析,稳定性分析,以及与其它控制方法的比较。为该领域的学者和工程师提供系统的帮助,进一步推动自抗扰控制理论的深入研究和工程应用。 |
|