同类推荐
-
-
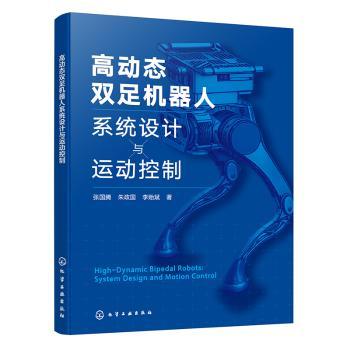
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
工业机器人技术基础
|
| ISBN: | 9787111638834 |
定价: | ¥37.00 |
| 作者: | 刘小波主编 |
出版社: | 机械工业出版社 |
| 出版时间: | 2019年01月 |
版次: | 2版 |
| 开本: | 26cm |
页数: | 10,170页 |
| 中图法: | TP242.2 |
印次: | 2022.01重印 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
86
|
|
2026-09-25
|
图书简介 | | 本书系统地介绍了工业机器人的基本组成、数学基础、驱动和控制组成。全书共分7章。其中第1章介绍了工业机器人的发展历史、机器人的组成与分类、机器人的典型应用。第2章主要介绍了工业机器人的数学理论基础,分析了机器人的运动学和动力学。第3章介绍了工业机器人的常见机械系统,对其机座、臂部、腕部、末端执行器及传动机构均作了比较详细的介绍。第4章主要从交流伺服、直流伺服、液压驱动三个方面介绍了工业机器人的动力系统。第5章介绍了工业机器人的感知系统。第6章介绍了工业机器人的控制系统。第7章介绍了机器人的编程与调试。该书每章后面都设计了习题,可以加深对本书的理解。 |
|