同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
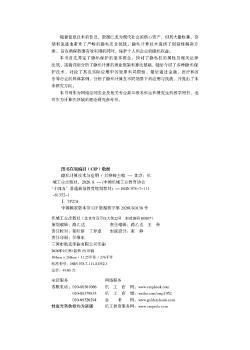
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
机器人学基础
|
| ISBN: | 9787111688402 |
定价: | ¥55.00 |
| 作者: | 樊泽明[等]编著 |
出版社: | 机械工业出版社 |
| 出版时间: | 2022年01月 |
开本: | 26cm |
| 页数: | 269页 |
中图法: | TP24 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
26
|
|
2026-10-09
|
图书简介 | | 本书介绍机器人学的相关内容,将串联机器人技术、并联机器人技术、移动机器人技术有机集成,是一部系统和全面反应机器人技术的教材。本书共分11章,内容涉及机器人概况、机器人数学基础、机器人运动学分析、机器人速度及静力学分析、机器人动力学分析、机器人传感器及计算机视觉算法、机器人物体识别、机器人定位及地图构建、机器人路径规划与避障、机器人控制,以及机器人的驱动执行系统与编程等。 |
|