同类推荐
-
-
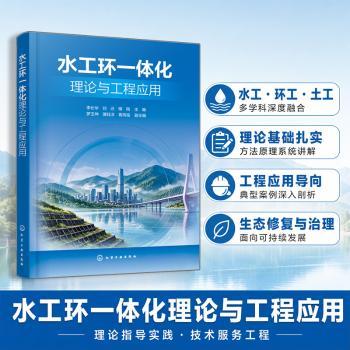
水工环一体化理论与工程应用
-
¥98.00
-
-
水工环一体化理论与工程应用
-
¥98.00
-
-
水工环一体化理论与工程应用
-
¥98.00
-
-
土质学与土力学
-
¥52.00
-
-
绳降!去地下森林:神鹰天坑
-
¥35.00
-
-
绳降!去地下森林:神鹰天坑
-
¥35.00
-
-
绳降!去地下森林:神鹰天坑
-
¥35.00
-
-
工程地质
-
¥54.00
-

-
强震山区高位岩质边坡灾变全过程模拟方法
-
¥158.00
-

-
强震山区高位岩质边坡灾变全过程模拟方法
-
¥158.00
|
|
图书信息
|
|
|
|
智能水下机器人测深信息同步定位与建图技术
|
| ISBN: | 9787030644701 |
定价: | ¥99.00 |
| 作者: | 李哗,马腾等著 |
出版社: | 科学出版社 |
| 出版时间: | 2021年06月 |
开本: | 24cm |
| 页数: | 197页 |
装祯: | 平装 |
中图法: | P641.71-39 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
203
|
|
2026-11-11
|
图书简介 | | 本书系统地阐述了智能水下机器人测深信息同步定位与建图技术的发展与应用。全书共7章,内容主要包括智能水下机器人测深信息同步定位与建图技术的发展现状、位姿图构建技术、位姿图构建中的闭环检测技术、鲁棒闭环检测技术、位姿图优化技术、鲁棒位姿图优化技术以及鲁棒测深信息同步定位与建图的软/硬件系统搭建等。本书内容基本上覆盖了智能水下机器人测深信息同步定位与建图知识专题。 |
|