同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
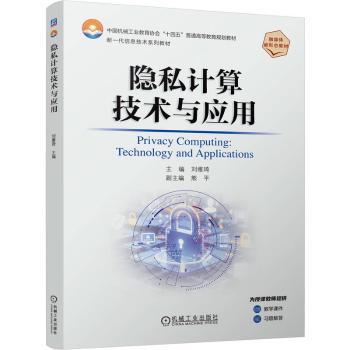
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
工业机器人操作与编程
|
| ISBN: | 9787568053655 |
定价: | ¥36.00 |
| 作者: | 叶伯生主编 |
出版社: | 华中科技大学出版社 |
| 出版时间: | 2019年01月 |
版次: | 2版 |
| 开本: | 26cm |
页数: | 176页 |
中图法: | TP242.2 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
12
|
|
2026-09-24
|
图书简介 | | 本书在介绍工业机器人概念、组成、分类和坐标系等基础知识的基础上,以华数HSR-6工业机器人为主要对象,讲述了华数工业机器人的操作装置——HSpad示教器的使用,以及如何使用HSpad示教器实现工业机器人的手动操作,进而以写字、搬运、码垛、视觉分拣和智能产线等现实的工业应用为案例,基于加工工艺和编程指令,阐述了从运动规划、示教前准备、示教编程到运动再现的机器人应用全过程。最后介绍如何利用InteRobot离线编程软件实现机器人的离线编程。 |
|