同类推荐
-
-
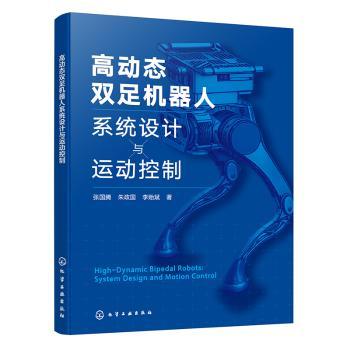
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
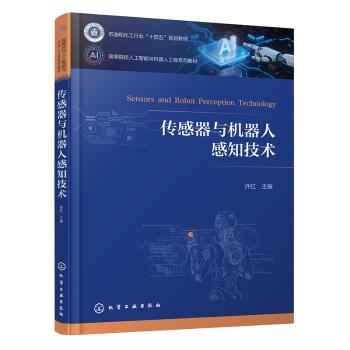
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
工业机器人离线编程仿真技术
|
| ISBN: | 9787512427372 |
定价: | ¥24.00 |
| 作者: | 邓守峰,李福运主编 |
出版社: | 北京航空航天大学出版社 |
| 出版时间: | 2019年01月 |
开本: | 26cm |
| 页数: | 114页 |
中图法: | TP242.2 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
963
|
|
2026-09-24
|
图书简介 | | 本书是一本基于GSK数控系统的工业机器人虚拟仿真教程,其结合工业机器人虚拟仿真技术在工业中的应用实况,详细地介绍了GSK工业机器人操作系统和GSK工业机器人仿真系统的使用方法。 |
|