同类推荐
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
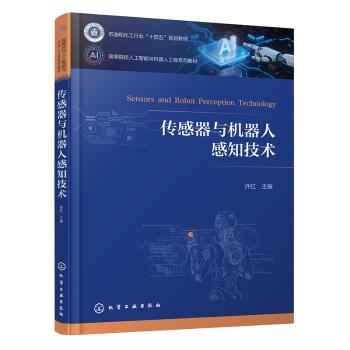
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
农业多场景的机器人自主感知与导航
|
| ISBN: | 9787568426671 |
定价: | ¥128.00 |
| 作者: | 刘继展,赵升燚,解彬彬著 |
出版社: | 江苏大学出版社 |
| 出版时间: | 2025年11月 |
开本: | 24cm |
| 页数: | 322页 |
装祯: | 精装 |
中图法: | TP242.3 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
5
|
库区4/样本4
|
2026-10-22
|
|
其它供货商库存合计
|
50
|
|
2026-10-19
|
图书简介 | | 本书全面概括农业的多种场景发展趋势和现状,全面介绍了农业多场景下的机器人自主导航技术架构,并系统介绍了作者深度研究的设施廊道侧向光电圆弧阵列沿边自主导航技术与装备、果园2D-3D信息组合行间自主导航技术与装备、农场全局路径规划的北斗卫星自主导航技术与装备、大田粮油深度视觉自适应导航技术与装备以及中小田块超宽带自主导航技术与装备等研究成果。最后阐述了未来农业自主导航发展趋势、农业自主导航技术研究热点和复杂农田环境下农业自主导航技术未来研究方向。 |
|