同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
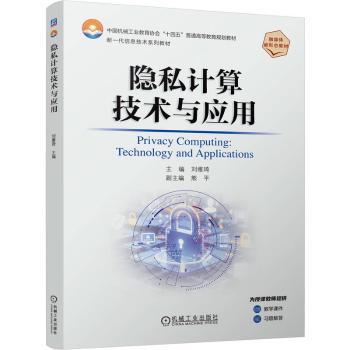
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
机器人学的现代数学基础
|
| ISBN: | 9787302719205 |
定价: | ¥98.00 |
| 作者: | 于靖军[等]主编 |
出版社: | 清华大学出版社 |
| 出版时间: | 2026年06月 |
开本: | 26cm |
| 页数: | 10,432页 |
中图法: | TP24 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
1
|
库区7
|
2026-10-16
|
|
其它供货商库存合计
|
519
|
|
2026-10-14
|
图书简介 | | 本书共16章。第1章为绪论。第2章主要回顾相关的一些数学基础知识与概念,如线性变换、矩阵理论、射影几何、线几何以及微分流形等。第3-6章主要介绍有关机器人运动的李群和李代数、旋量理论等。第7-15章是对前述基础理论的拓展深化及应用,包括互易旋量系与线几何及其在机器人自由度分析与构型综合中的应用、指数积运动学建模方法、运动学性能分析与评价、静力学与静刚度建模、动力学建模、控制与轨迹规划、视觉同步定位与地图构建等主题。第16章介绍了几何代数与对偶四元数及其在机器人机构学中的应用内容。 |
|