同类推荐
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
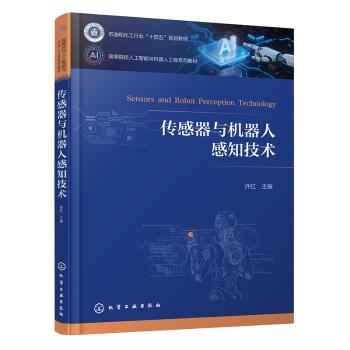
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
ROS人工智能基础
|
| ISBN: | 9787302717713 |
定价: | ¥69.80 |
| 作者: | 颜丙功等主编 |
出版社: | 清华大学出版社 |
| 出版时间: | 2026年10月 |
开本: | 26cm |
| 页数: | 145页 |
装祯: | 平装 |
中图法: | TP242 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
500
|
|
2026-10-22
|
图书简介 | | 全书共分五个章节,全面覆盖ROS2的开发环境搭建、相机与ROS2的联调、ABB机器人控制、OpenVINO的人工智能推理优化以及YOLO目标检测等核心技术。本书紧密结合ROS2的前沿技术与人工智能领域的实践需求,通过具体、清晰的实例和步骤,提供系统且循序渐进的学习路径。目标读者包括有一定ROS或人工智能基础的机器人开发者、AI工程师、自动化领域工程技术人员,以及机器人与人工智能相关领域的高校师生和研究人员。 |
|