同类推荐
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-
-
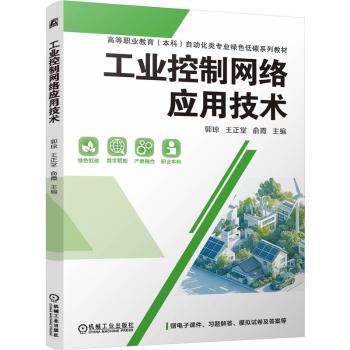
工业控制网络应用技术
-
¥44.80
-
-
工业控制网络应用技术
-
¥44.80
-
-
工业控制网络应用技术
-
¥44.80
|
|
图书信息
|
|
|
|
移动机器人编程:基于Python和C:adventures in Python and C
|
| ISBN: | 9787111812548 |
定价: | ¥79.00 |
| 作者: | (德)托马斯·布劳恩(Thomas Braunl)著 |
出版社: | 机械工业出版社 |
| 出版时间: | 2026年09月 |
开本: | 26cm |
| 页数: | 184页 |
装祯: | 平装 |
中图法: | TP242 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
30
|
库区7
|
2026-10-23
|
|
其它供货商库存合计
|
500
|
|
2026-10-22
|
图书简介 | | 本书介绍了免费仿真系统EyeSim与EyeBot机器人的结合使用,从简单的驱动算法、距离传感器、激光雷达与相机的传感器数据处理开始,逐步过渡到更复杂的定位和导航任务,以及基于视觉的导航和遗传算法。最后以交通场景中移动机器人的人工智能应用和全尺寸自动驾驶车辆作为结束。 |
|