同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
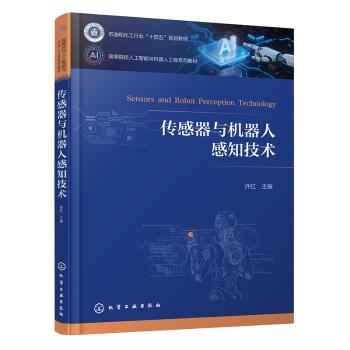
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
具身智能机器人导论
|
| ISBN: | 9787577227955 |
定价: | ¥45.00 |
| 作者: | 李团结[等]编著 |
出版社: | 华中科技大学出版社 |
| 出版时间: | 2026年04月 |
开本: | 26cm |
| 页数: | 202页 |
中图法: | TP242.6 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
509
|
|
2026-10-16
|
图书简介 | | 本书以机器人具身智能的基本概念、基本理论、基本方法以及典型应用实例为主线,系统地介绍了具身智能基础模型的基本参数、系统组成及设计方法、多模态信息融合感知、机器人机电集成技术学习、多智能体自动驾驶、人工智能大模型、具身智能未来应用等内容。章节安排上循序渐进、由浅入深,注重将机器人具身智能基础理论与应用技术相结合,力求反映国内外机器人研究领域的前沿进展。 |
|