同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
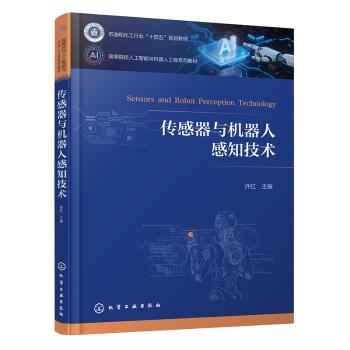
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
空间机器人遥操作系统:应用及控制理论:applications and control theory
|
| ISBN: | 9787115694027 |
定价: | ¥79.80 |
| 作者: | 梁斌,王学谦,陈章著 |
出版社: | 人民邮电出版社 |
| 出版时间: | 2026年06月 |
开本: | 24cm |
| 页数: | 218页 |
中图法: | TP242.4 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
49
|
库区13/库区3/库区4/样本13/样本3
|
2026-10-17
|
|
其它供货商库存合计
|
555
|
|
2026-10-12
|
图书简介 | | 本书首先回顾了空间机器人遥操作及其控制技术的研究意义和发展现状,然后阐述了空间机器人遥操作系统设计和双边遥操作系统模型及性能分析,并在此基础上对图形预测仿真及运动学参数辨识、空间机器人遥操作控制的相关理论及其方法进行了详细介绍,最后对空间机器人遥操作地面验证技术及地面实验研究进行了阐述。 |
|