同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
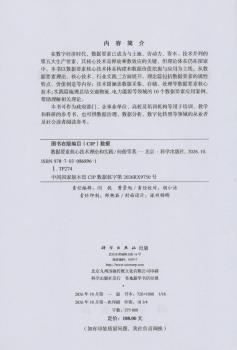
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
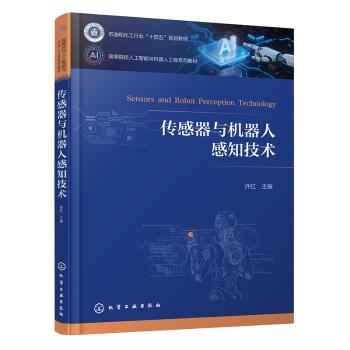
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
工业机器人拆装
|
| ISBN: | 9787302709718 |
定价: | ¥35.00 |
| 作者: | 付雯,张海平主编 |
出版社: | 清华大学出版社 |
| 出版时间: | 2026年04月 |
开本: | 26cm |
| 页数: | 134页 |
中图法: | TP242.2 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
1
|
库区7
|
2026-10-18
|
|
其它供货商库存合计
|
533
|
|
2026-10-16
|
图书简介 | | 本书采用项目化的教学方法,围绕教学目标精心设计了六个教学项目,每个项目都紧密对应特定的岗位能力。从工业机器人的发展史及分类入手,逐步深入电气安全操作规程、电气结构和原理、电气安装与调试、电气故障排除以及机械安装与调试等核心内容。 |
|