同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
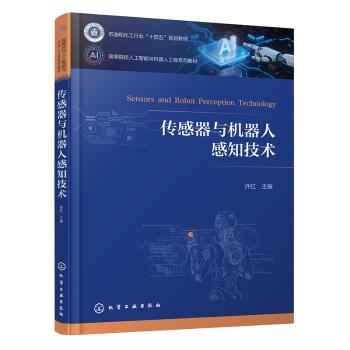
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
非线性控制原理
|
| ISBN: | 9787302709190 |
定价: | ¥59.00 |
| 作者: | 刘腾飞,(美)姜钟平编著 |
出版社: | 清华大学出版社 |
| 出版时间: | 2026年05月 |
开本: | 26cm |
| 页数: | 11,318页 |
中图法: | TP273 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
529
|
|
2026-10-16
|
图书简介 | | 本书主要介绍非线性控制理论的基本工具和方法。在列举非线性动态系统实例及典型现象的基础上,介绍了非线性系统稳定性理论、无源性及无源定理、输入到状态稳定性及非线性小增益定理等基本工具以及相应的控制方法。最后探讨了如何利用被控对象结构设计控制器,并介绍了构造控制器的几个典型工具。 |
|