同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
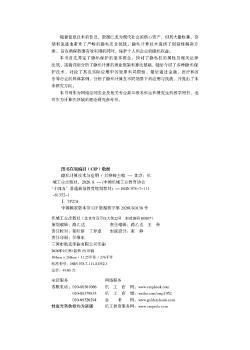
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
地下空间移动机器人智能定位与建图
|
| ISBN: | 9787030850898 |
定价: | ¥168.00 |
| 作者: | 蔺小虎著 |
出版社: | 科学出版社 |
| 出版时间: | 2026年08月 |
开本: | 24cm |
| 页数: | 237页 |
中图法: | TP242 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
32
|
库区4/泰安展厅库/样本4
|
2026-10-09
|
|
其它供货商库存合计
|
211
|
|
2026-10-07
|
图书简介 | | 本书系统论述地下空间移动机器人智能定位与建图的理论基础、关键方法与工程实践,旨在构建适用于复杂、非结构化环境的技术体系。针对GNSS信号拒止、光照变化、结构高度重复、环境动态干扰等难题,书中从数学建模、传感器融合、鲁棒定位、地图构建等方面展开深入分析,并结合典型工程案例,探讨从理论创新到工程应用的转化路径与技术瓶颈突破。 |
|