同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
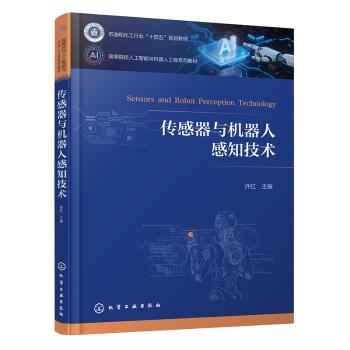
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
不可靠网络通信下动态信息物理系统的弹性控制与状态估计
|
| ISBN: | 9787121519734 |
定价: | ¥89.00 |
| 作者: | 孙源呈[等]著 |
出版社: | 电子工业出版社 |
| 出版时间: | 2026年04月 |
开本: | 24cm |
| 页数: | 168页 |
中图法: | TP271 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
1
|
泰安展厅库
|
2026-10-19
|
|
其它供货商库存合计
|
7
|
|
2026-04-01
|
图书简介 | | 本书总结了不可靠网络通信下动态信息物理系统的弹性控制与状态估计方面的理论研究成果,主要内容包括:第1章介绍信息物理系统安全性研究进展,第2章介绍相关研究方法及预备知识;第3章研究DoS攻击下信息物理系统周期事件触发弹性控制;第4章探讨异步DoS攻击下信息物理系统事件触发弹性控制;第5章介绍DoS攻击下信息物理系统事件触发模型预测控制;第6章介绍独立DoS攻击下多智能体系统事件触发协同控制;第7章考虑独立DoS攻击下多智能体系统事件触发分布式状态估计;第8章针对离散随机系统介绍恶意DoS攻击下的事件触发远程状态估计;第9章给出了衰减通信通道下非线性信息物理系统远程状态估计算法;第10章进行了总结。 |
|