同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
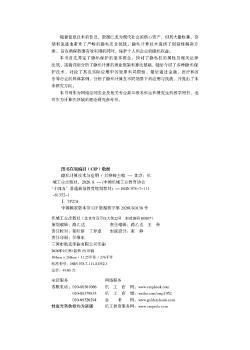
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
隐私计算技术与应用
-
¥49.00
-
-
传感器与检测技术 第5版 AI融合版
-
¥98.00
|
|
图书信息
|
|
|
|
无动力下肢助力外骨骼研究与应用
|
| ISBN: | 9787122496171 |
定价: | ¥88.00 |
| 作者: | 唐欣尧,王旭鹏著 |
出版社: | 化学工业出版社 |
| 出版时间: | 2026年08月 |
版次: | 1版 |
| 开本: | 24cm |
页数: | 147页 |
中图法: | TP242.3 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
25
|
库区13/泰安展厅库/样本13
|
2026-10-10
|
|
其它供货商库存合计
|
145
|
|
2026-10-09
|
图书简介 | | 本书对多场景步态下人体下肢生物力学特性分析、静-动态足底压力识别下足部运动机理研究、人-机耦合运动匹配性与协调性研究、多关节协同助力外骨骼设计、下肢助力外骨骼性能综合评价等内容开展了系列研究。第1章对目前相关领域研究进行综述。第2章建立了下肢多场景运动实验场景,采集了下肢运动时空数据,借助OpenSim仿真分析方法,揭示了下肢功能运动的代谢能量消耗规律。第3章为了开发出合理、有效的可穿戴下肢外骨骼产品,在下肢运动生物力学特性研究的基础上,研究了静-动态足底压力识别下足部运动机理。第4章针对庞大的老年人群和下肢弱能人群对增强体能的需求,提出了下肢多关节协同助力的设计理念和人机协调性设计方法。第5章针对无动力下肢外骨骼应用模式单一的问题,研究了步行运动下辅助力矩,提出了可切换助力模式的外骨骼设计方法,并开发了多关节协同耦合的下肢助力外骨骼机器人。第6章建立了无动力下肢可穿戴外骨骼综合评价(CE-ULLWE)方法,提出了基于任务的8个核心性能指标(PI)评估性能的有效性。 |
|