同类推荐
-
-
舰艇磁性处理
-
¥88.00
-
-
舰艇磁性处理
-
¥88.00
-
-
舰艇磁性处理
-
¥88.00
-
-
航海人因工程:智能增强与系统韧性
-
¥298.00
-
-
航海人因工程:智能增强与系统韧性
-
¥298.00
-
-
航海人因工程:智能增强与系统韧性
-
¥298.00
-
-
无人艇运动控制技术
-
¥69.90
-
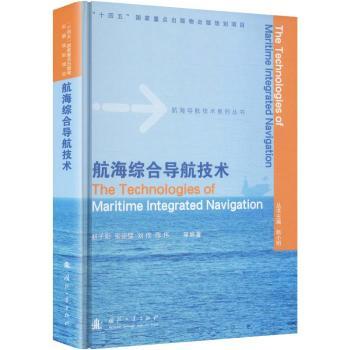
-
航海综合导航技术
-
¥198.00
-
-
泰坦尼克号
-
¥78.00
-
-
航海类专业学生职业发展与就业指导
-
¥50.00
|
|
图书信息
|
|
|
|
无人船自主控制与路径规划研究
|
| ISBN: | 9787312065026 |
定价: | ¥68.00 |
| 作者: | 葛愿著 |
出版社: | 中国科学技术大学出版社 |
| 出版时间: | 2026年06月 |
开本: | 26cm |
| 页数: | 178页 |
中图法: | U675.7 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
76
|
库区4/样本4
|
2026-10-17
|
|
其它供货商库存合计
|
782
|
|
2026-10-10
|
图书简介 | | 本书聚焦无人船在复杂海洋环境下的自主控制与路径规划难题,融合数学建模、控制理论及优化方法,系统阐述相关理论与技术体系。针对无人船非线性、强耦合、动态不确定及多约束等特性,从运动学建模出发,提出基于自抗扰控制的航向控制策略,重点介绍基于SSD和YOLO v7等模型的海上目标识别方法;构建无人船-无人机协同跟踪与自主降落机制,设计全局路径规划算法应对复杂海况,创新多无人船协同路径优化方案用于海面油污清理,并通过仿真验证与案例分析证实方法的工程实用性。 |
|