同类推荐
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
高动态双足机器人系统设计与运动控制
-
¥99.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
数据要素核心技术理论和实践
-
¥188.00
-
-
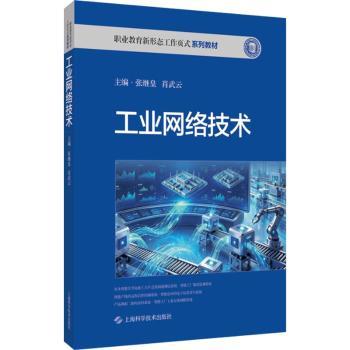
数据要素核心技术理论和实践
-
¥188.00
-
-
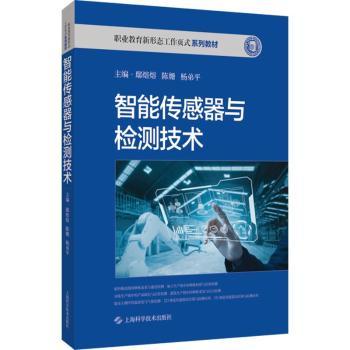
工业网络技术
-
¥88.00
-
-
智能传感器与检测技术
-
¥98.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
|
|
图书信息
|
|
|
|
智能巡行与机器人视觉技术实战指南
|
| ISBN: | 9787568425995 |
定价: | ¥68.00 |
| 作者: | 谢晓石,缪永留著 |
出版社: | 江苏大学出版社 |
| 出版时间: | 2025年08月 |
版次: | 1版 |
| 开本: | 26cm |
页数: | 243页 |
中图法: | TP242.6-62 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
|
|
|
|
|
其它供货商库存合计
|
52
|
|
2026-10-26
|
图书简介 | | 本书分为理论篇和实战篇。理论篇涵盖视觉识别相关知识,包括视觉感知基础、视觉识别发展阶段与应用场景,介绍了OpenMV这一开源硬件及其基本概述、与其他视觉平台的比较。实战篇包含众多项目,如颜色识别(单色、多色)、形状识别、采样区域、坐标跟踪、远近跟踪、信号灯识别、标签识别、视觉巡线(单线、双线)、路口识别等,每个项目都有详细的项目简介、理论基础、OpenMV程序案例、项目实践(含硬件连接、软件编程、调试与测试、学习成果)。 |
|