同类推荐
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-
-
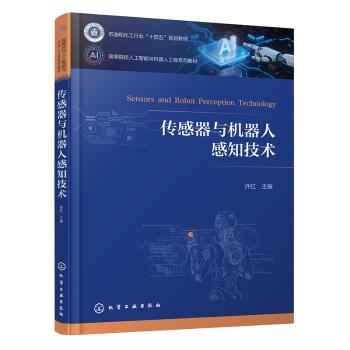
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
-
-
传感器与机器人感知技术(许红)
-
¥59.00
|
|
图书信息
|
|
|
|
鲁棒控制系统设计与MATLAB仿真
|
| ISBN: | 9787512445505 |
定价: | ¥169.00 |
| 作者: | Da-Wei Gu,(保)Petko H. Petkov,(保)Mihail M. Konstantinov著 |
出版社: | 北京航空航天大学出版社 |
| 出版时间: | 2026年01月 |
版次: | 2版 |
| 开本: | 26cm |
页数: | 369页 |
| 装祯: | 平装 |
中图法: | TP273-39 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
20
|
库区7
|
2026-10-22
|
|
其它供货商库存合计
|
809
|
|
2026-10-19
|
图书简介 | | 本书聚焦工程控制系统的不确定性,重点解决在噪声干扰、模型不确定及参数变化等情况下,如何利用MATLAB鲁棒控制工具箱(Robust Control Toolbox)来使实际工程控制设计达到系统设计性能要求。本书通过深入浅出的理论介绍,结合工程实例程序分析,以鲁棒控制工具箱为手段,帮助读者快速掌握鲁棒控制系统设计的原理和必备基础知识,熟练运用Matlab鲁棒工具箱,从而能够有效解决实际工程鲁棒设计的具体问题。 |
|