同类推荐
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
高动态双足机器人系统设计与运动控制
-
¥99.00
-

-
比较文本挖掘:从社交媒体评论中识别产品缺陷
-
¥78.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-

-
数据要素核心技术理论和实践
-
¥188.00
-
-
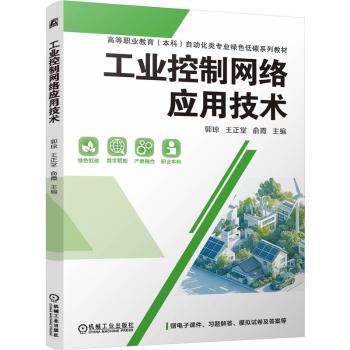
工业控制网络应用技术
-
¥44.80
-
-
工业控制网络应用技术
-
¥44.80
-
-
工业控制网络应用技术
-
¥44.80
|
|
图书信息
|
|
|
|
Boundary vibration control design for flexible robotic manipulators
|
| ISBN: | 9787524002024 |
定价: | ¥136.00 |
| 作者: | 何修宇, 吴晓阳著 |
出版社: | 冶金工业出版社 |
| 出版时间: | 2025年04月 |
开本: | 24cm |
| 页数: | 203页 |
中图法: | TP241 |
相关供货商
|
供货商名称
|
库存量
|
库区
|
更新日期
|
|
北京人天书店有限公司
|
1
|
泰安展厅库
|
2026-10-23
|
|
其它供货商库存合计
|
1
|
|
2026-08-06
|
图书简介 | | 本书介绍了具有无穷维特性的柔性机械臂系统的动力学建模以及边界振动控制,主要内容包括:典型柔性机械臂系统动力学特性分析以及建模;柔性单连杆机械臂系统的振动控制算法;面向反向间隙输入约束的柔性机械臂系统的边界控制算法;带有时变延时柔性机械臂系统的自适应容错振动控制算法;基于铁木辛柯梁结构柔性机械臂系统的边界振动控制算法;面向输入约束基于铁木辛柯梁结构柔性机械臂系统的边界控制算法;面向输入输出约束的基于铁木辛柯梁结构柔性机械臂系统的鲁棒自适应振动控制算法;移动双柔性机械臂系统的协同输出反馈控制算法;面向输出约束的移动双柔性机械臂系统的协同容错控制算法;移动双柔性机械臂系统的基于神经网络协同轨迹跟踪控制算法。 |
|